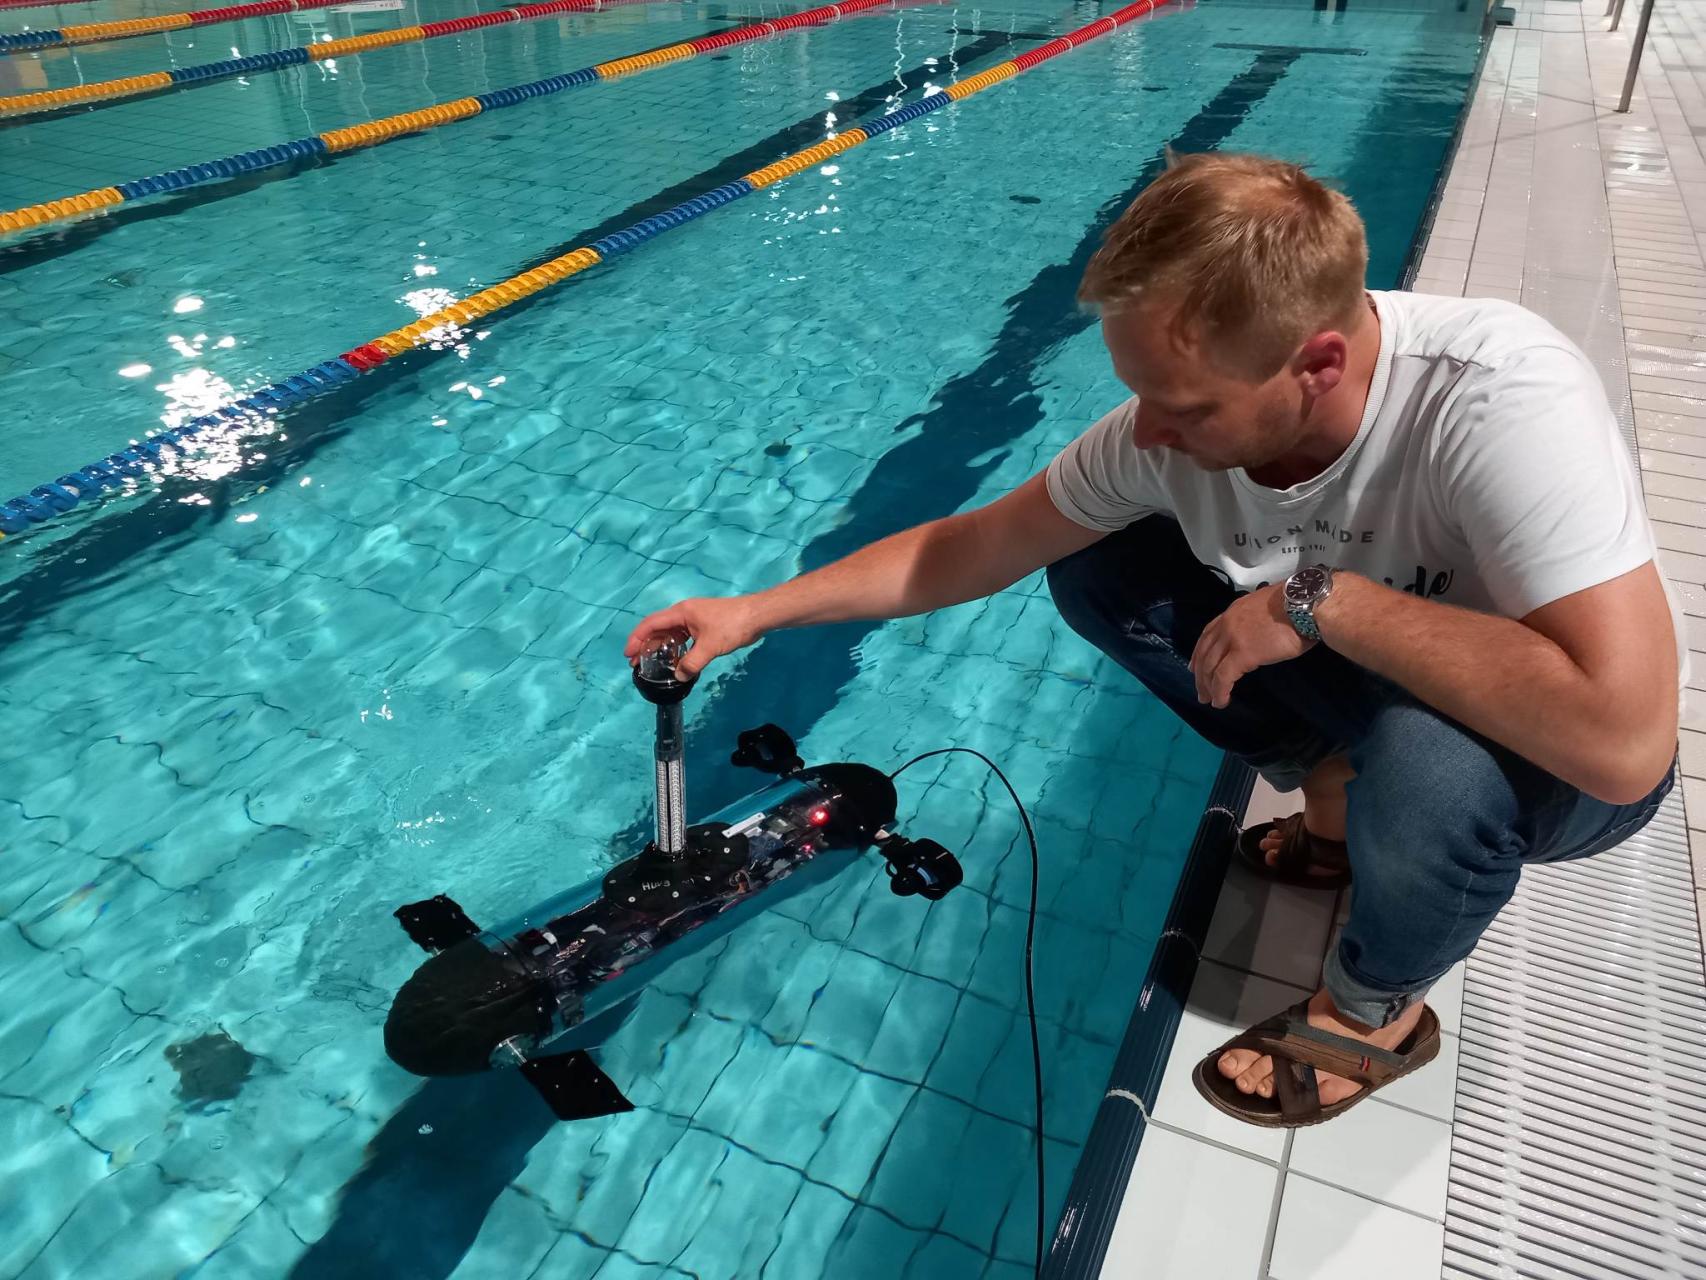
Jest dynamiczna, zwrotna, posiada biomimetyczny system napędowy oraz układ komunikacji świetlnej - nowatorskie rozwiązania zgłoszone do patentu. Nowa cyber ryba zbudowana przez naukowców Politechniki Krakowskiej powiększyła ławicę robotów podwodnych tworzonych i testowanych we współpracy z Akademią Marynarki Wojennej, Przemysłowym Instytutem Automatyki i Pomiarów oraz jednostką WTD 71 niemieckiej Bundeswehry.
Posłuchaj wypowiedzi
Najnowsze urządzenie, służy do przetestowania systemów napędu i komunikacji w warunkach zbliżonych do naturalnych, na basenie w podkrakowskiej Skawinie. Docelowo rozwiązanie ma być wykorzystane w robocie Sabuvis II, najbardziej zaawansowanym technologicznie dronie podwodnym zbudowanym przez naukowców uczelni i testowanym we współpracy z Akademią Marynarki Wojennej, Przemysłowym Instytutem Automatyki i Pomiarów oraz jednostką WTD 71 niemieckiej Bundeswehry.
Swoje osiągniecia naukowcy zaprezentowali na forum Europejskiej Agencji Obrony 31 maja w Brukseli, podczas European Defence Innovation Days 2023. w 2019 roku EDA zatwierdziła rozpoczęcie 4-letniego projektu CAT B, w ramach którego naukowcy pracują nad zbudowaniem ławicy biomimetycznych pojazdów podwodnych, które mogą być wykorzystane do zwiadu, obserwacji i rozpoznania (SABUVIS II). Wcześniejsza współpraca dotyczyła projektu SABUVIS I I i została zakończona w 2019.
Projekt nowoczesnych napędów i systemów komunikacji jest zrealizowany przy udziale jednostki uczelnianej Futerlab, która od 3 lat wspiera najbardziej obiecujące projekty studenckie na Politechnice Krakowskiej. W tym roku przekazała w ramach grantów studenckich ponad pół miliona złotych.
Galeria zdjęć
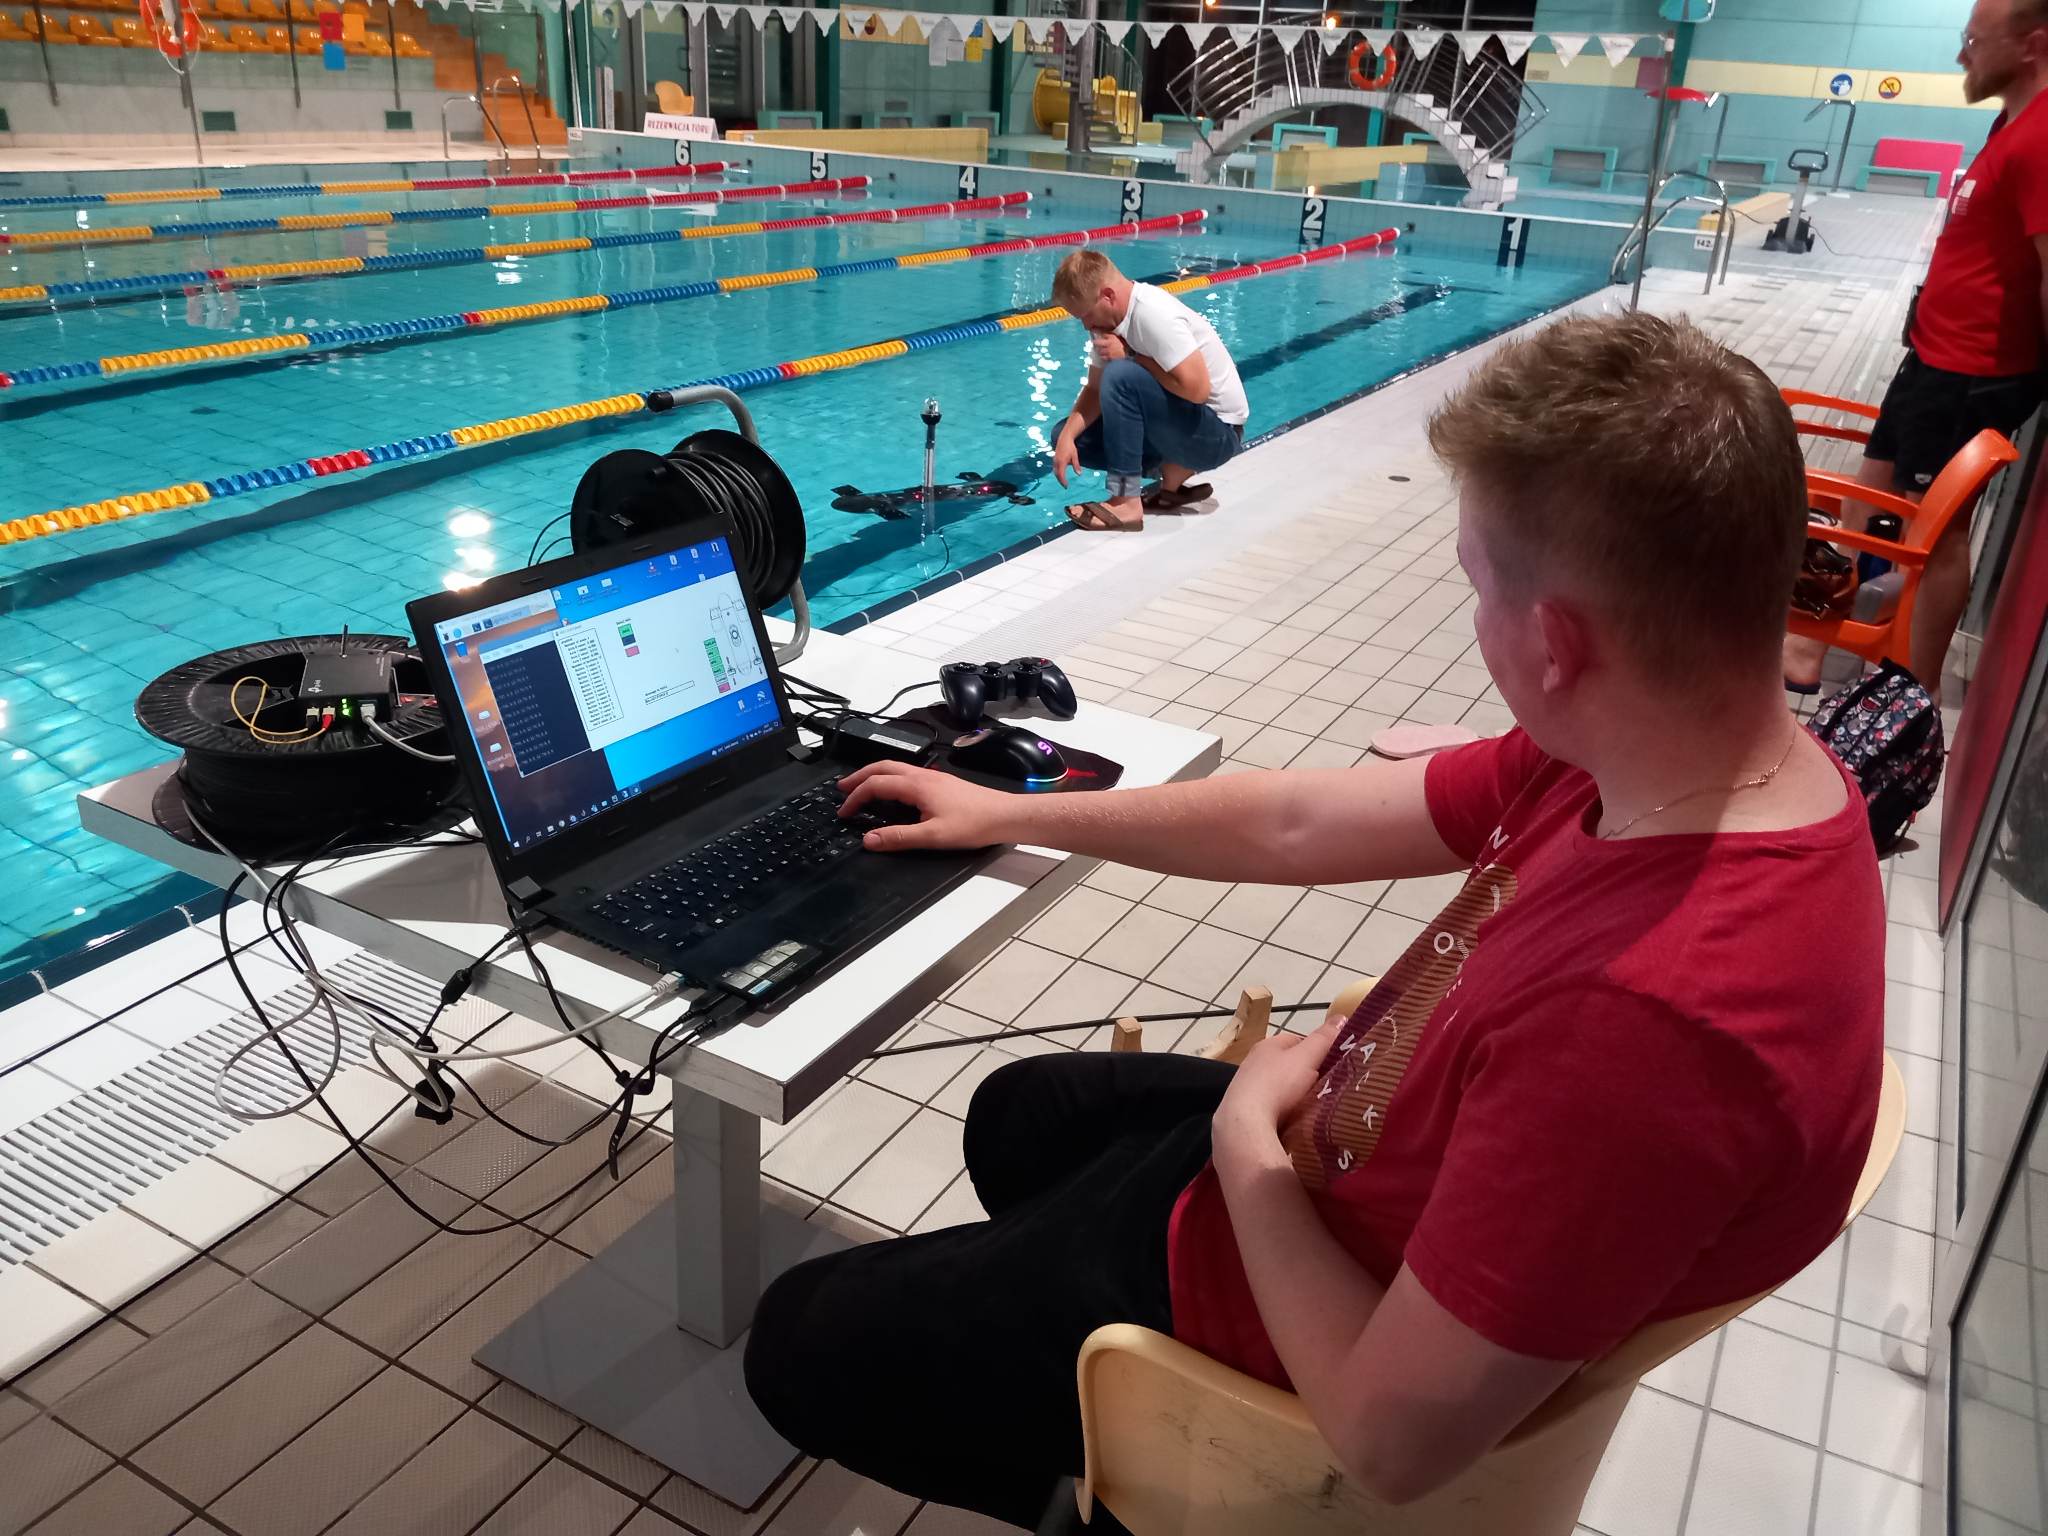
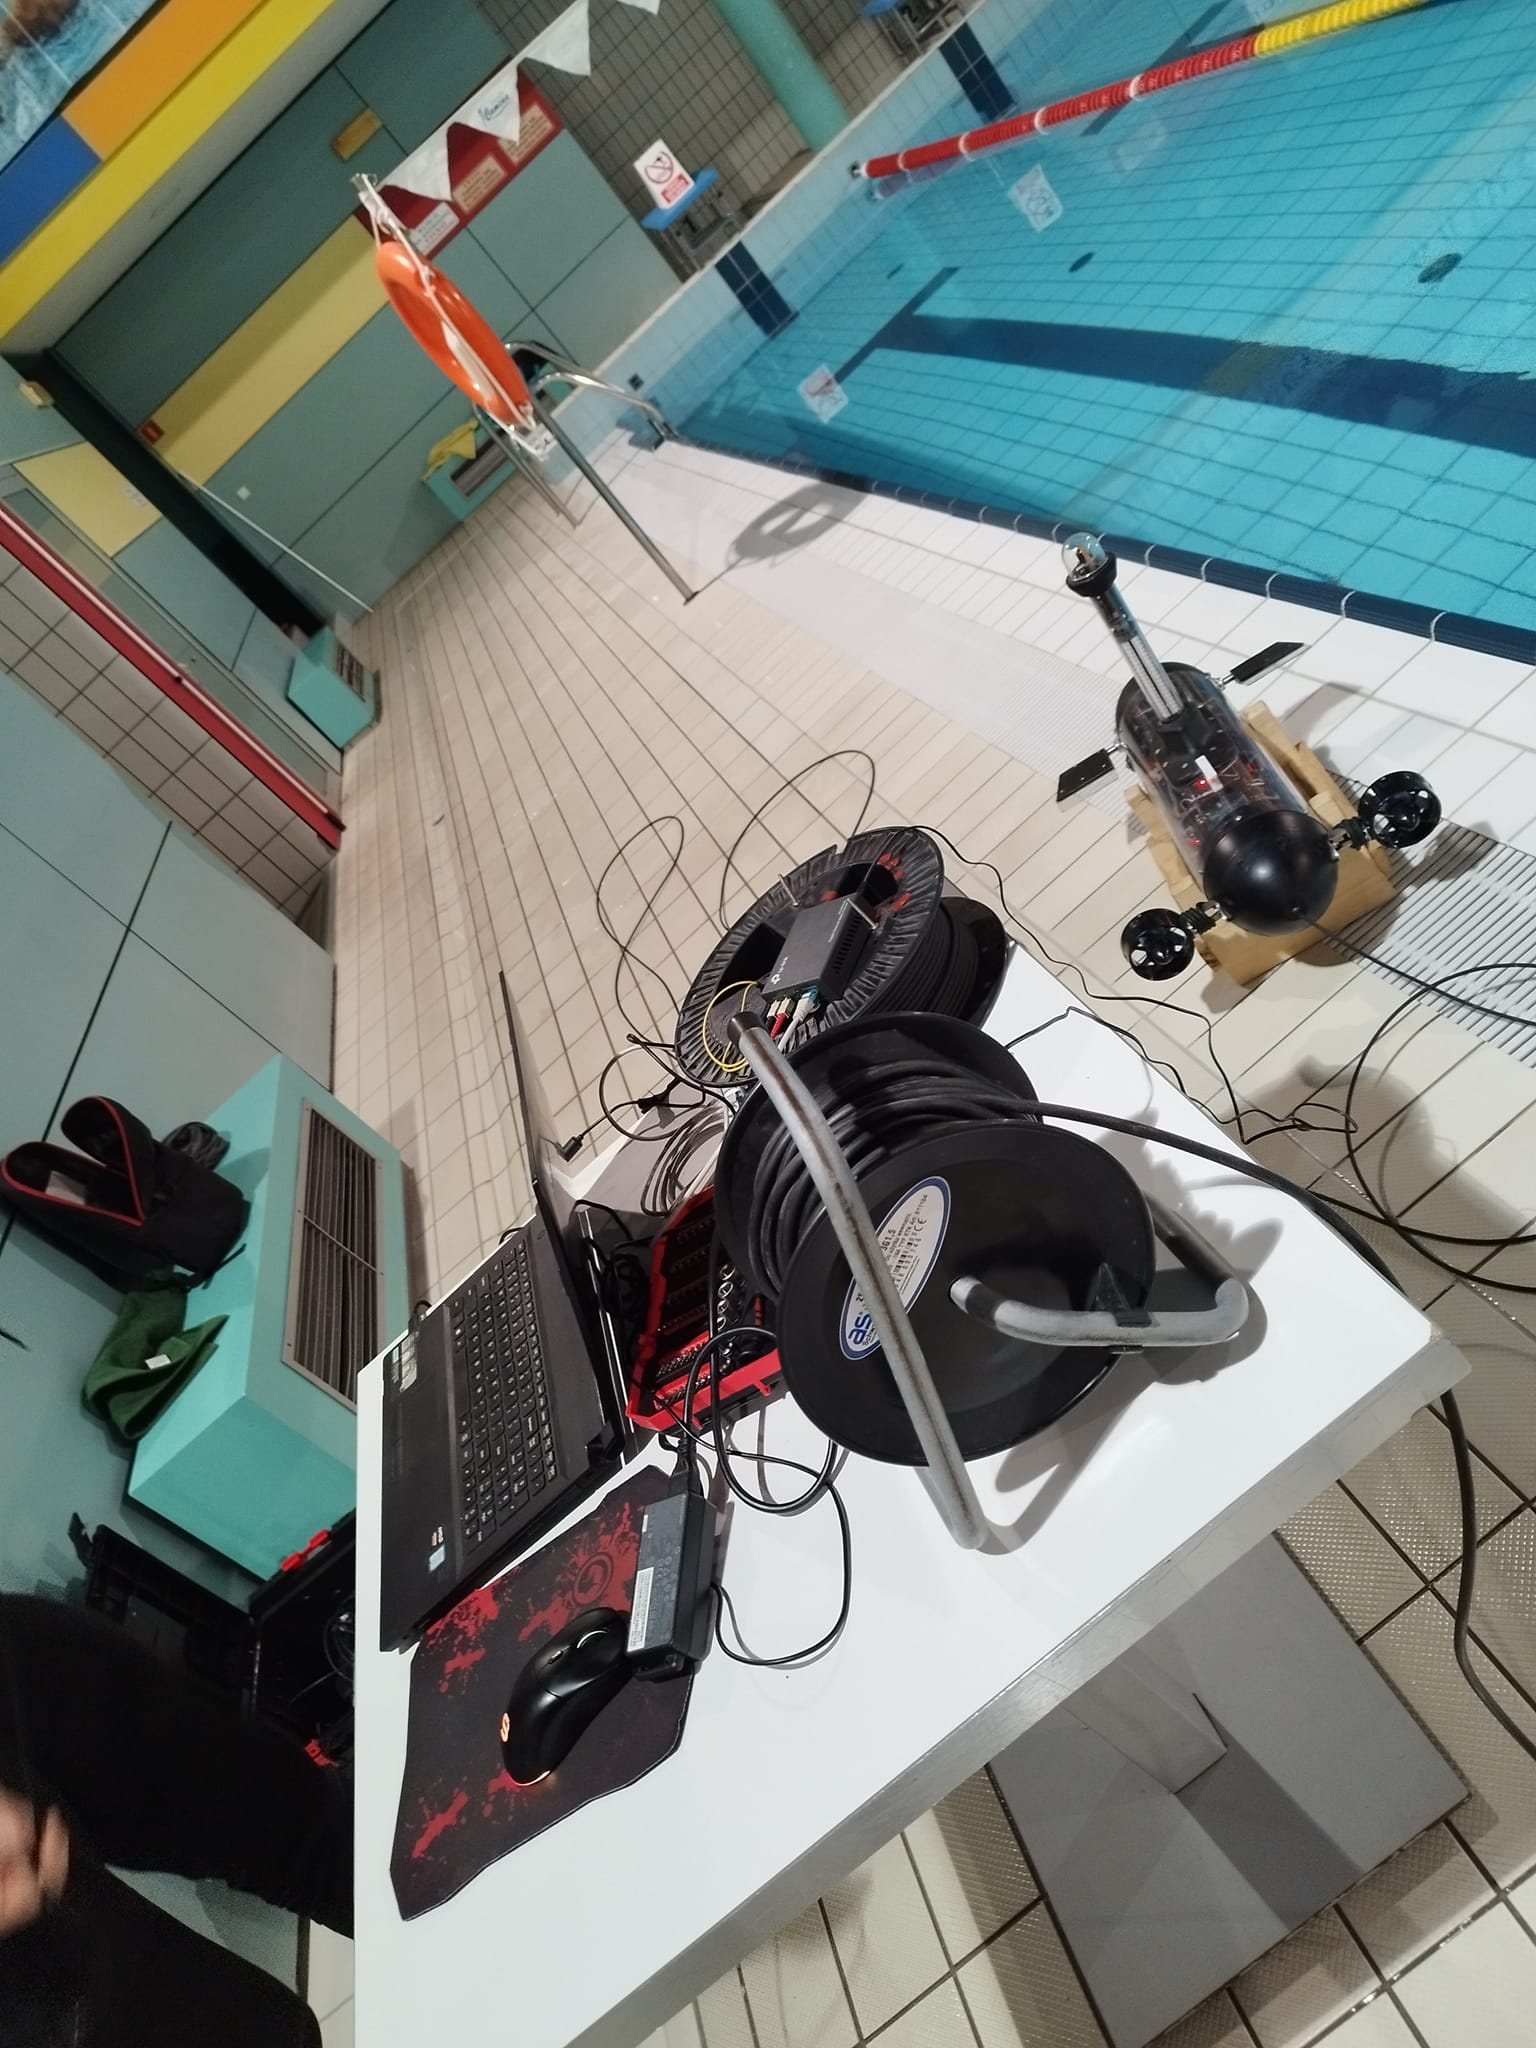
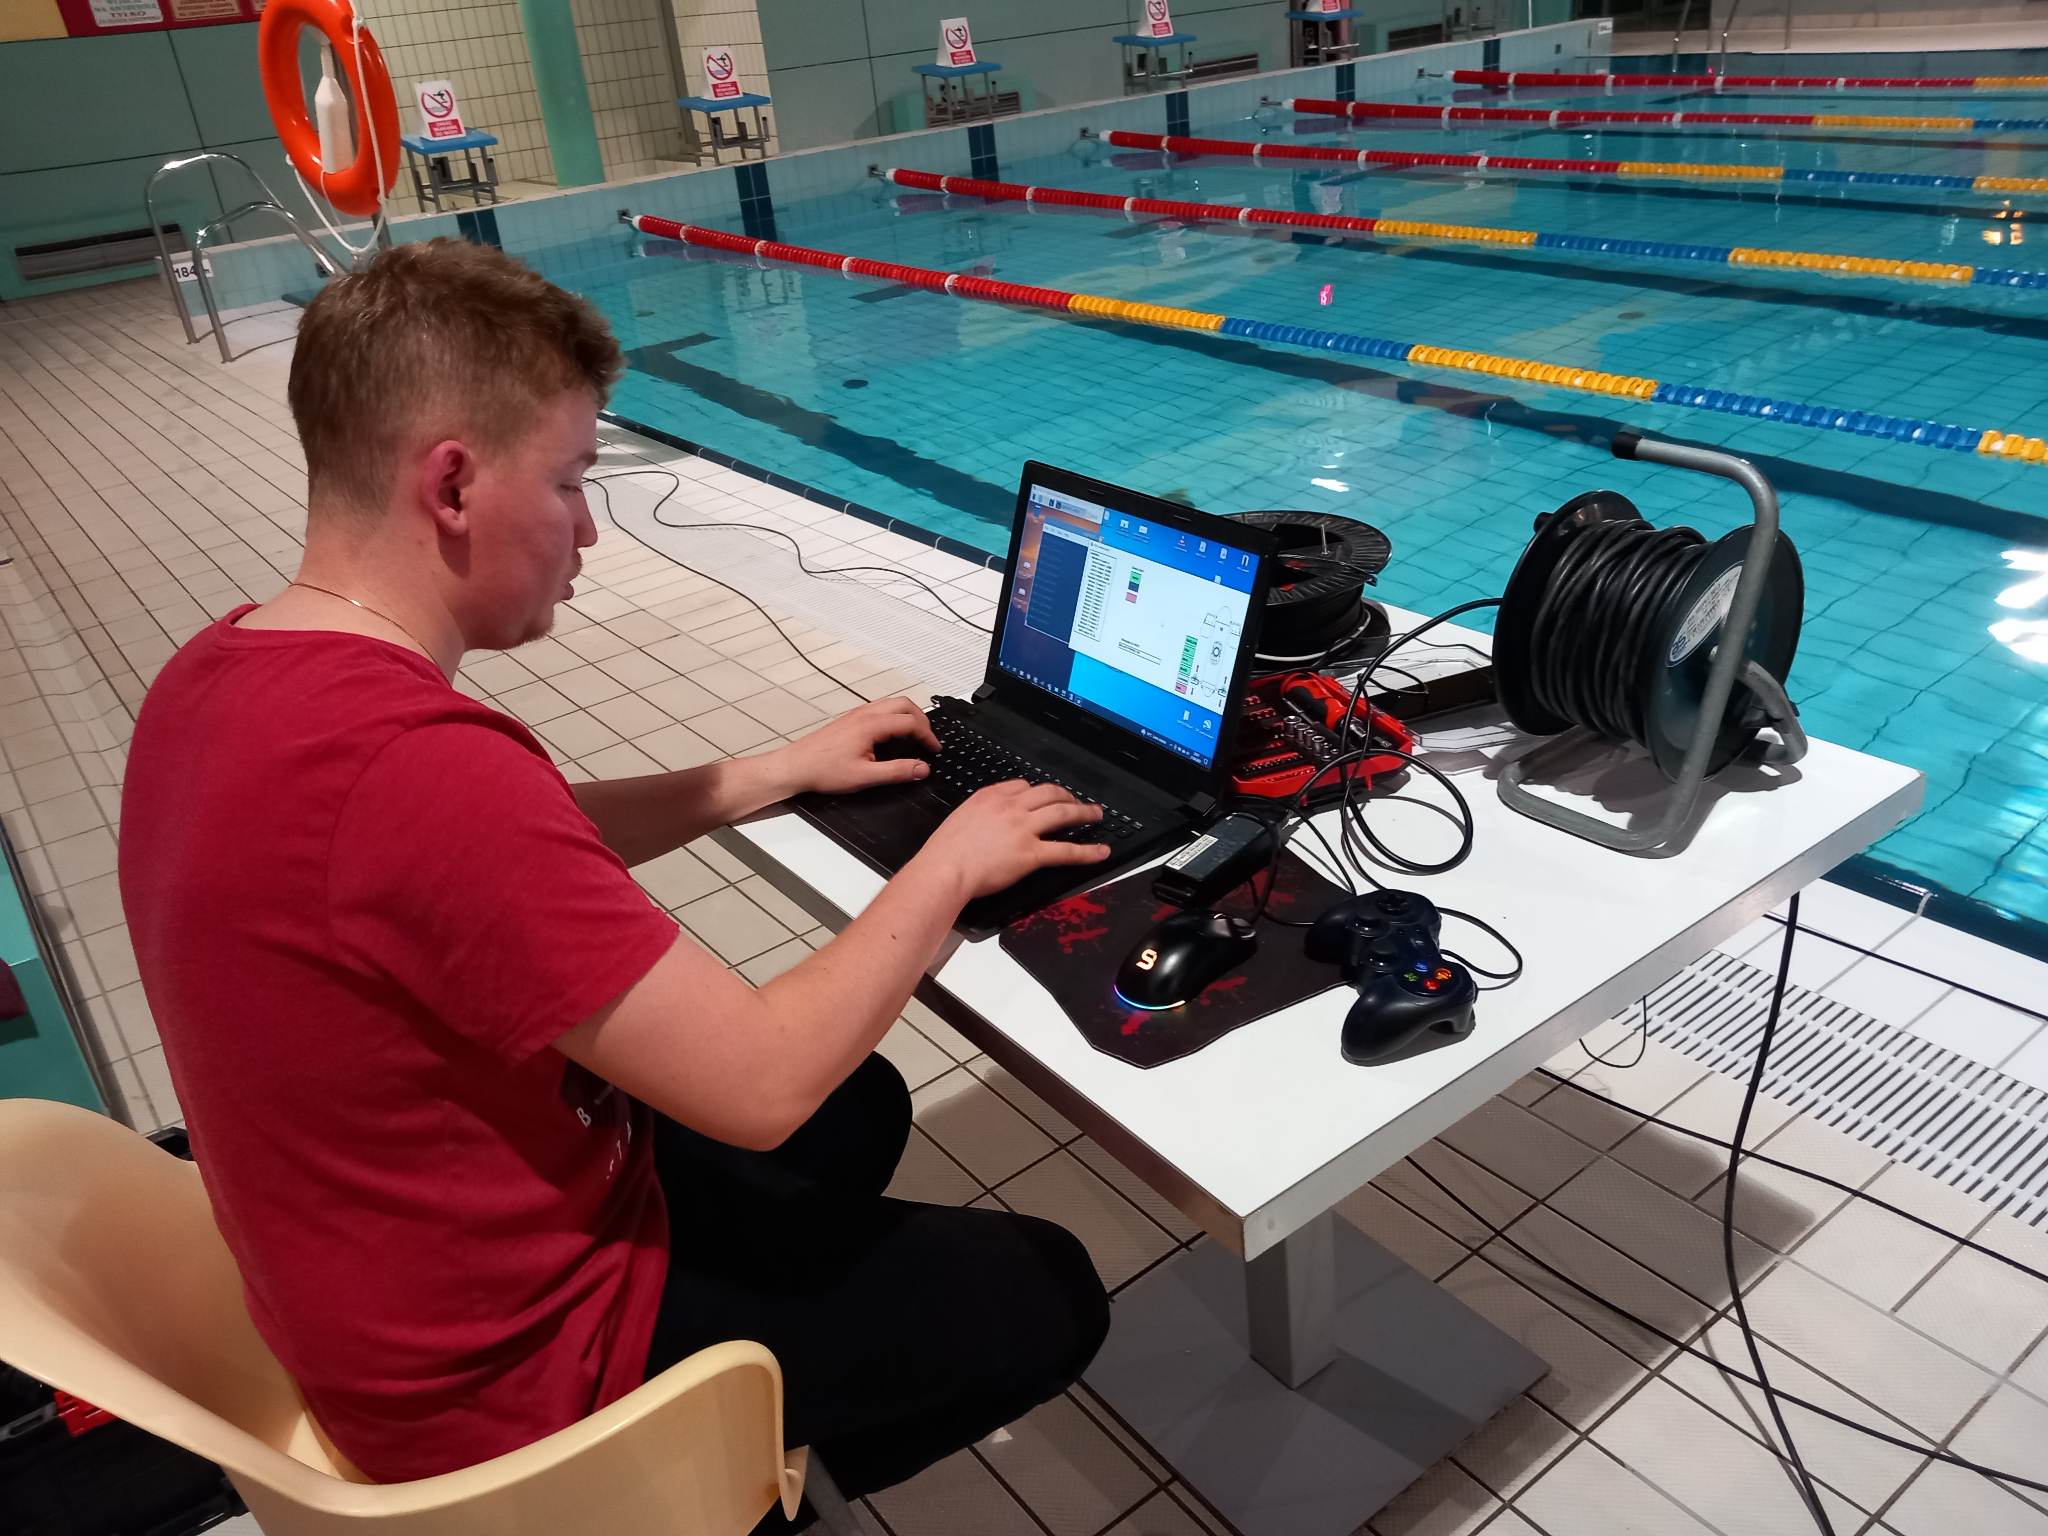
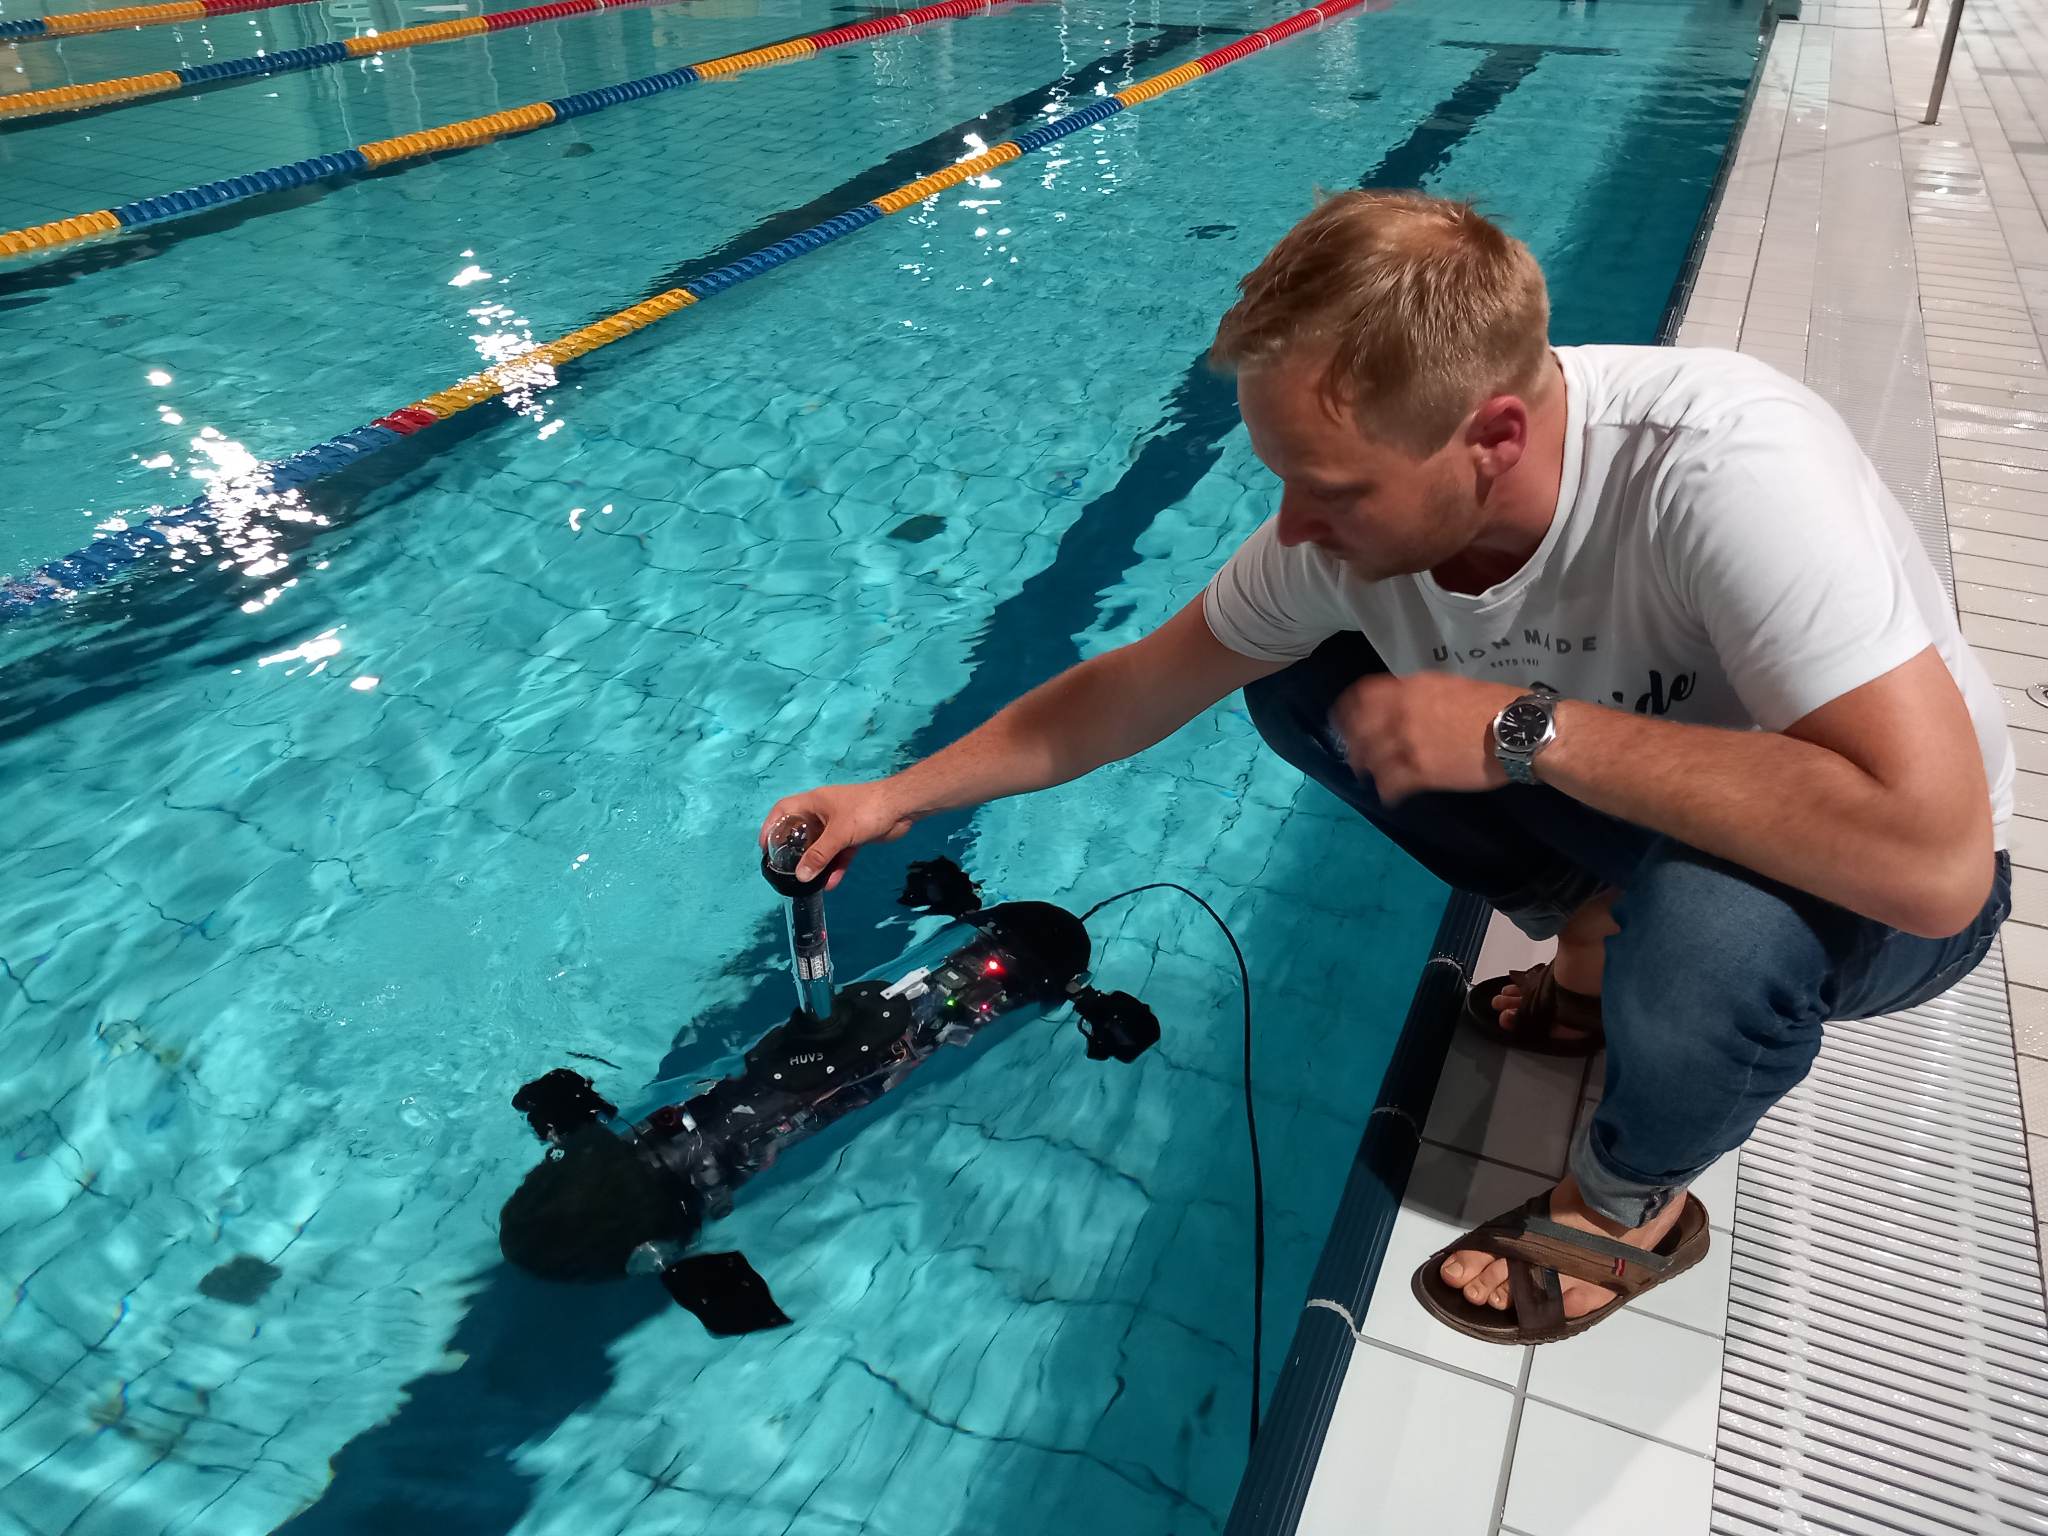
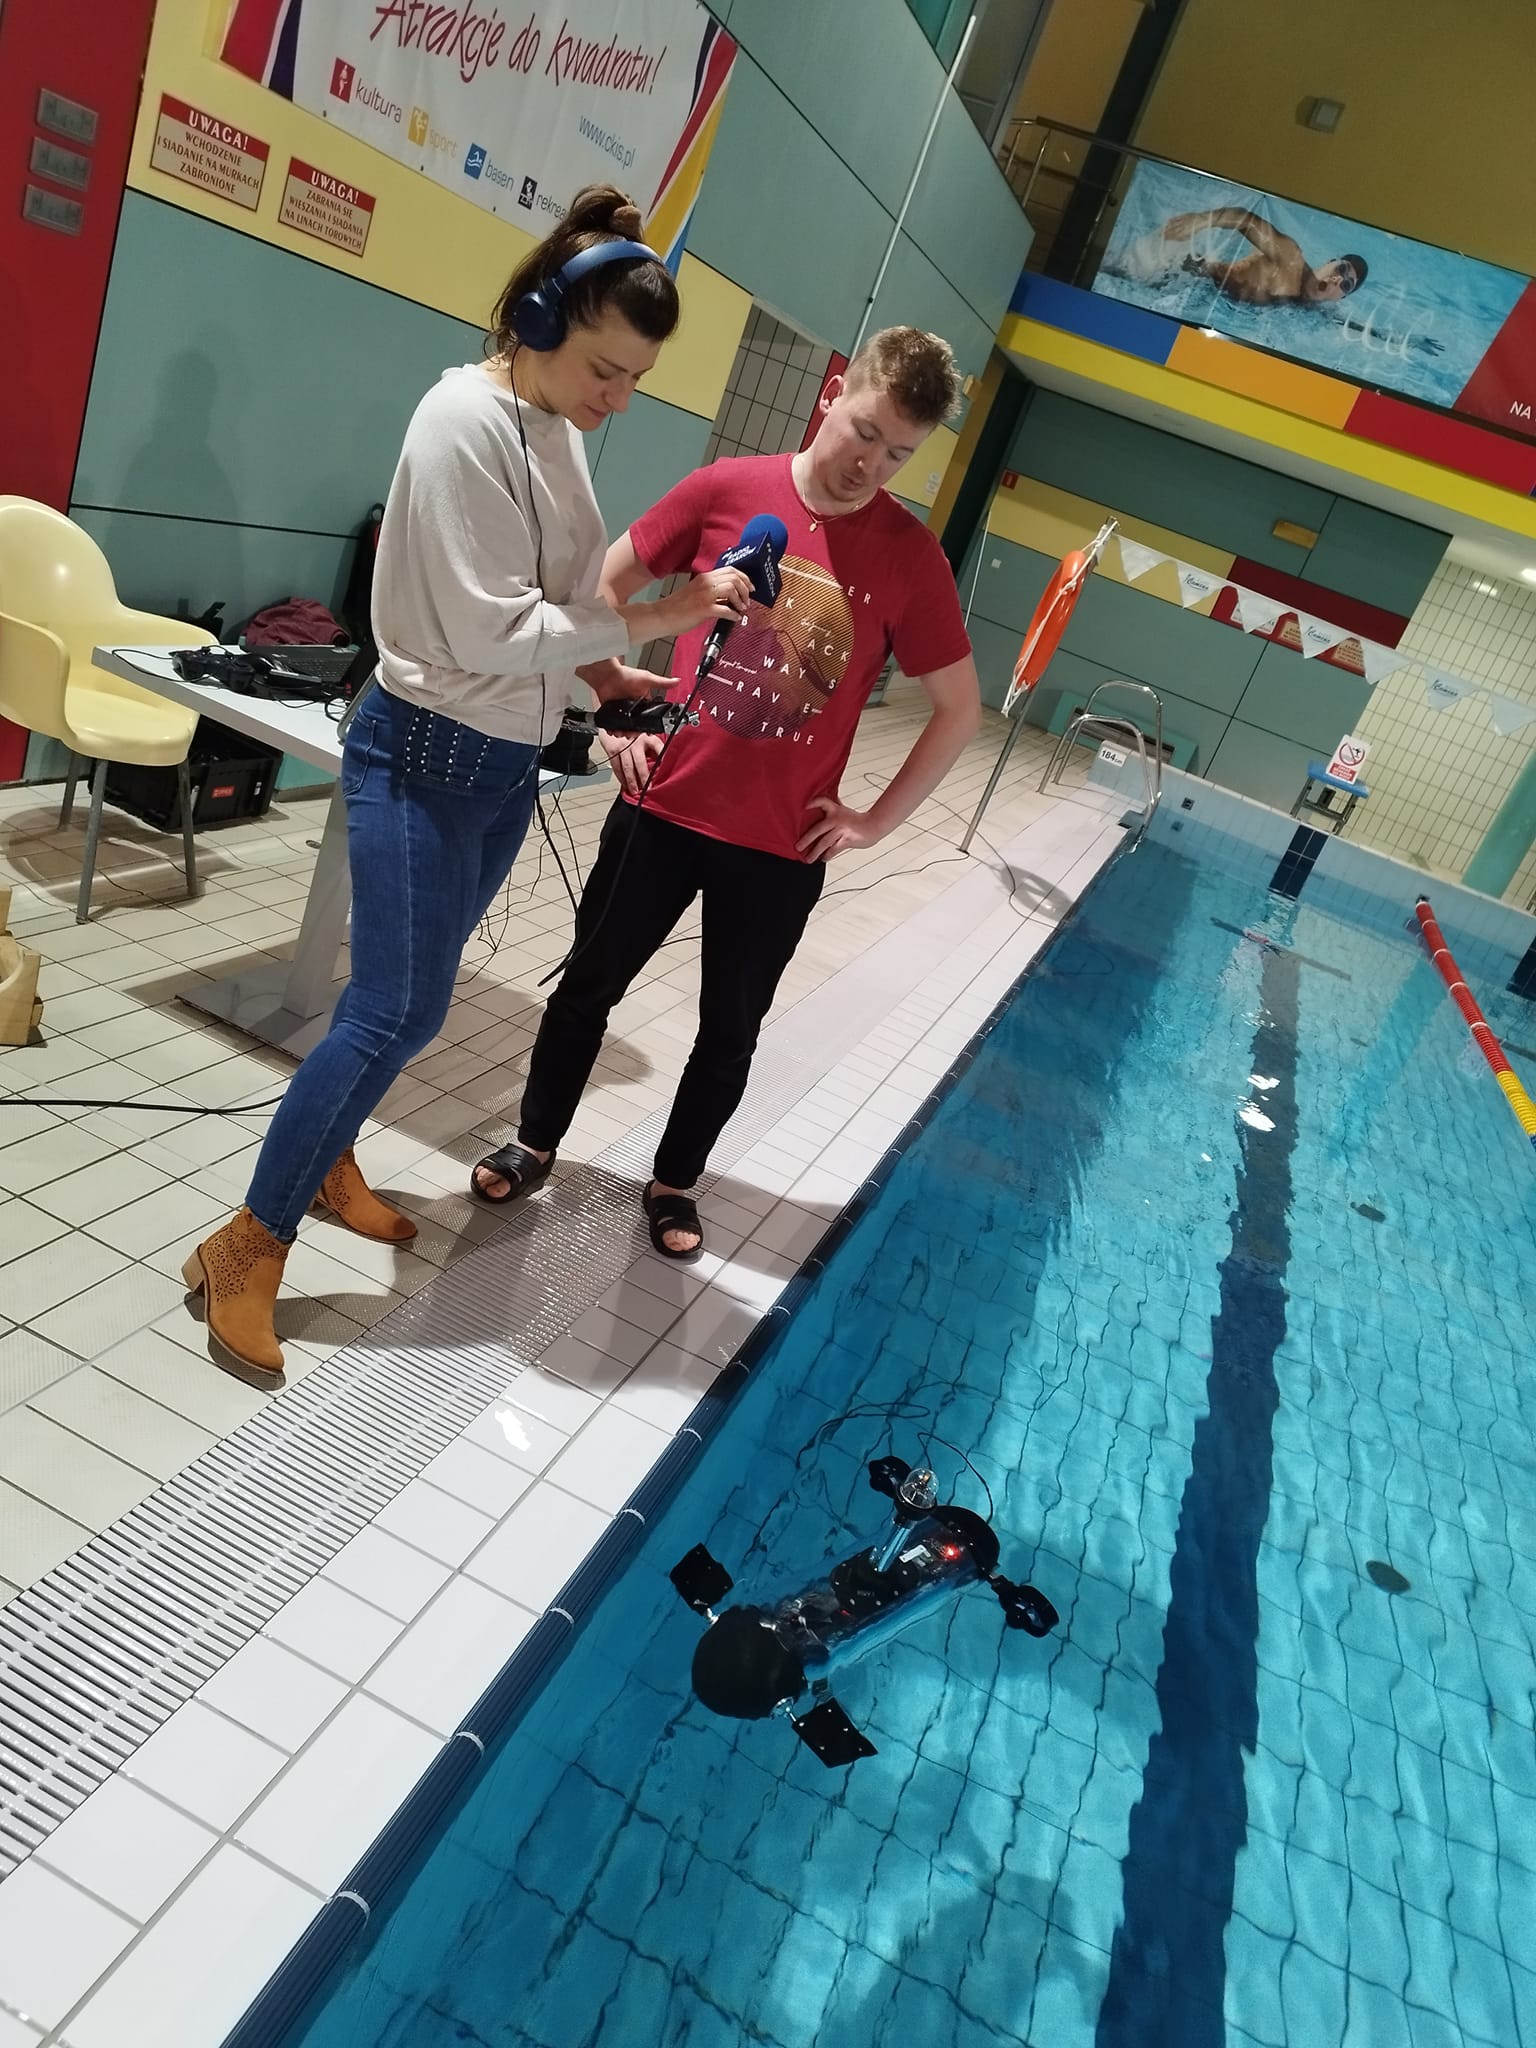
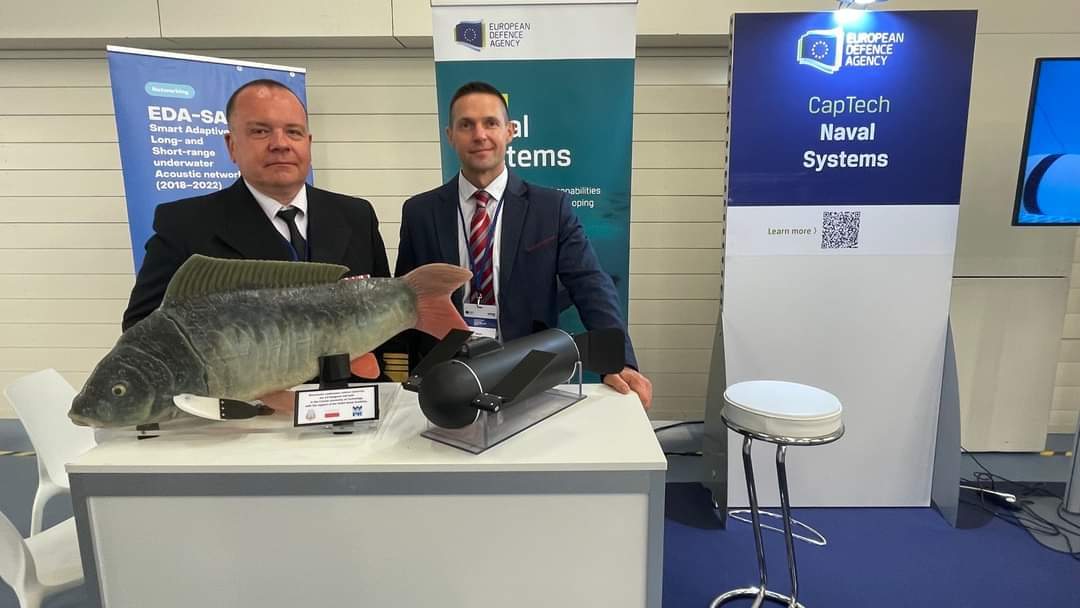
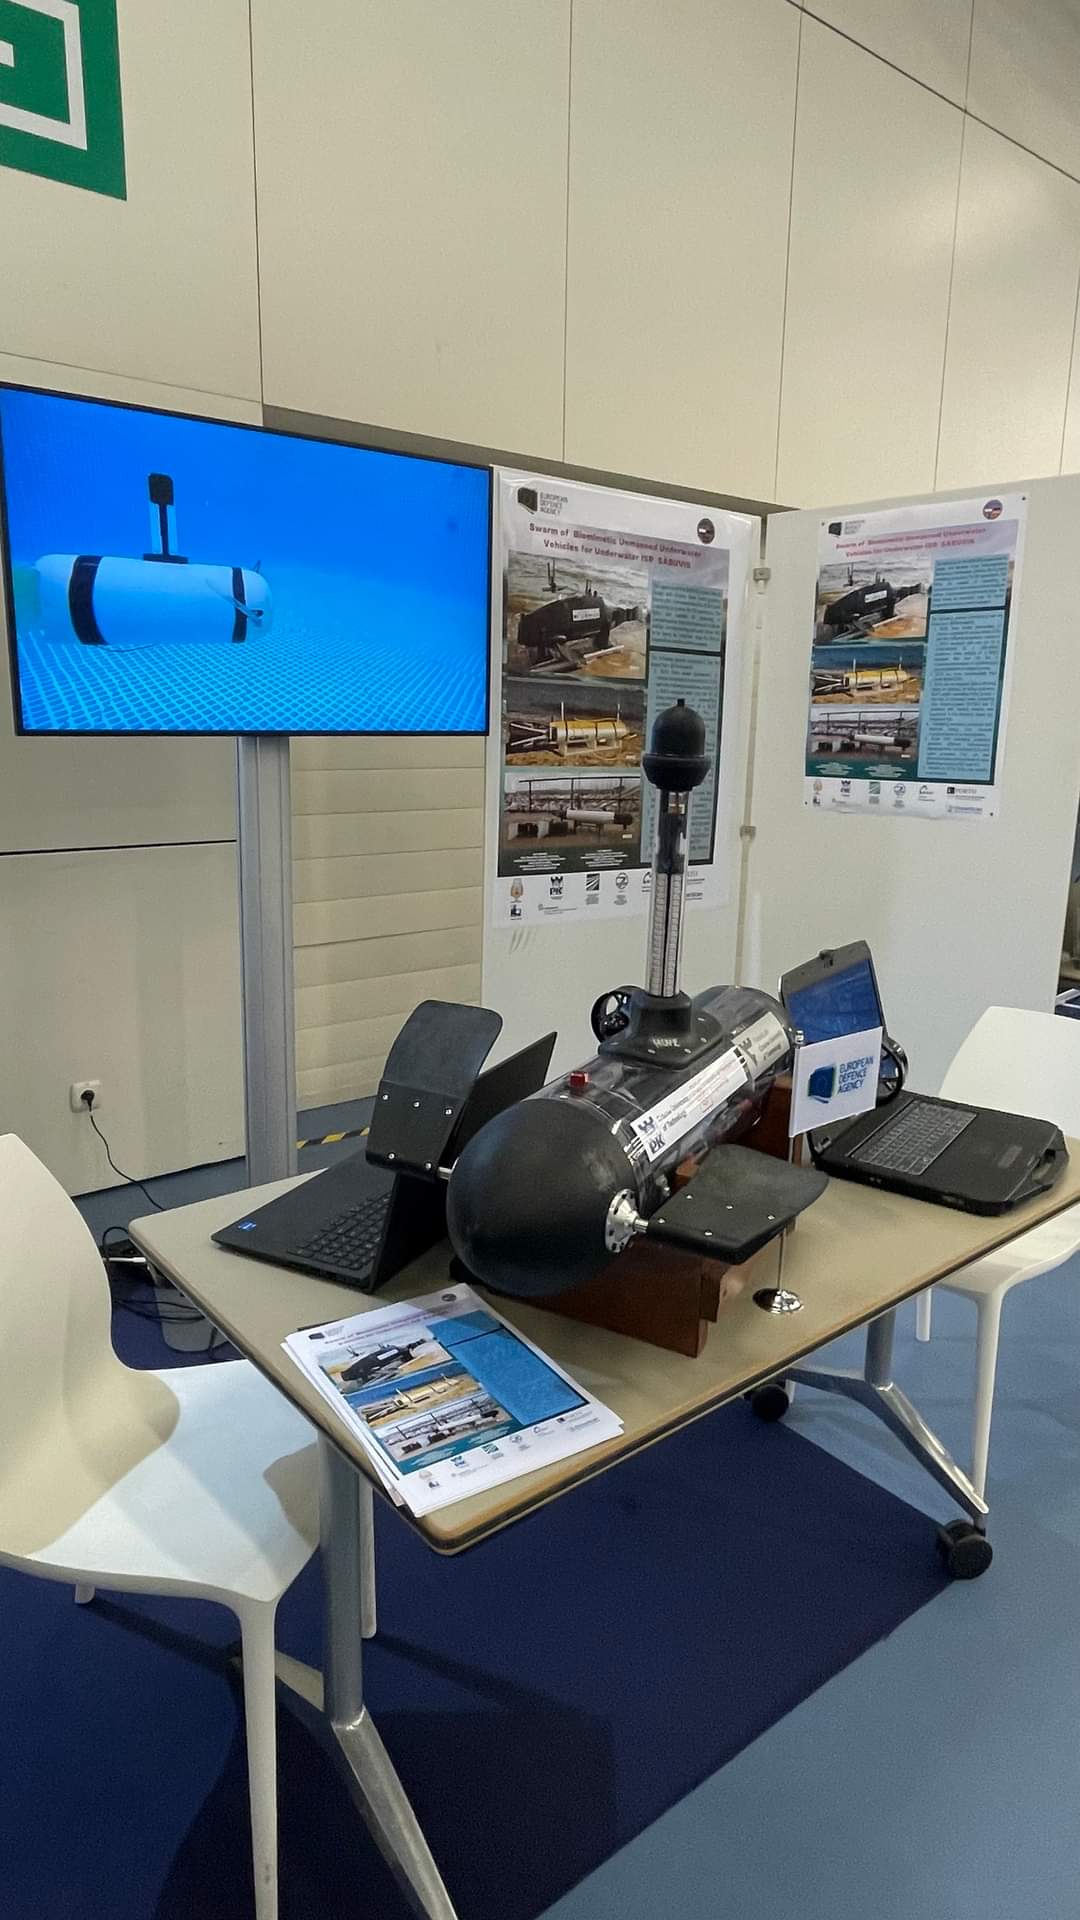
W obecnym projekcie naukowcy postawili sobie za cel stworzenie zaawansowanych napędów odwzorowujących naturalny sposób poruszania się ryb, ruchy płetw i ogona, dzięki czemu, jak prognozują konstruktorzy, urządzenia mają być szybkie, ciche i zwrotne. Ważnym elementem programu jest stworzenie trudnego do wykrycia systemu komunikacji w ławicy. - Dlatego wymiana informacji możliwa jest za pomocą kodu Morse'a wyświetlanego na specjalnie skonstruowanych masztach - argumentuje doktorant wydziału Mechanicznego Politechniki Krakowskiej Tomasz Talarczyk. Rozwiązanie zostało zgłoszone do Urzędu Patentowego.
Projekt Sabuvis2 jest kontynuacją współpracy między Polską, Niemcami i Portugalią w ramach pierwszego projektu SABUVIS. Drugi etap programu - jak informuje EDA - dotyczy szeroko zakrojonych badań nad ścisłą współpracą robotów w ławicy, gdzie każdy z dronów podwodnych posiada przypisane funkcje. Projekt w szczególności skupia się na pojazdach wiodących, które są odpowiedzialne za nawigację.


